机器人学会 “存档复用经验”!英伟达 ASPIRE 开源技能库,彻底改写具身智能范式
你有没有发现一个致命痛点:现在的机器人 “记性极差”。同样是把碗放进抽屉,上次摔倒、抓取偏移的调试经验,执行结束直接清零;下次遇到相似场景,还要从头反复试错、重新调试。
英伟达刚刚开源的ASPIRE彻底解决了这个问题。它把大模型 Coding Agent 逻辑搬进物理机器人,让机器自动记录失败、修复程序、沉淀标准化技能库。英伟达机器人负责人 Jim Fan 直接定性:机器人研发的底层范式,已经彻底变了。
一、ASPIRE 到底是什么?机器人版 Coding Agent
ASPIRE 全称 Agentic Skill Programming through Iterative Robot Exploration,直译:基于迭代探索的智能体技能编程系统。
用最通俗的比喻:GPT 类 Coding Agent 能把你的工作指令、调试记录封装成可复用函数;ASPIRE 则是机器人专属代码智能体,只不过它处理的不是软件业务,而是物理世界的机械动作。
整套系统由三大核心模块闭环运转:
- 闭环执行引擎
机器人执行任务时,完整记录视觉、力控、轨迹等多模态运行日志。一旦抓取、导航、搬运失败,系统能顺着执行链路反向定位故障环节,不用人工排查。 - 可扩展技能库(核心亮点)
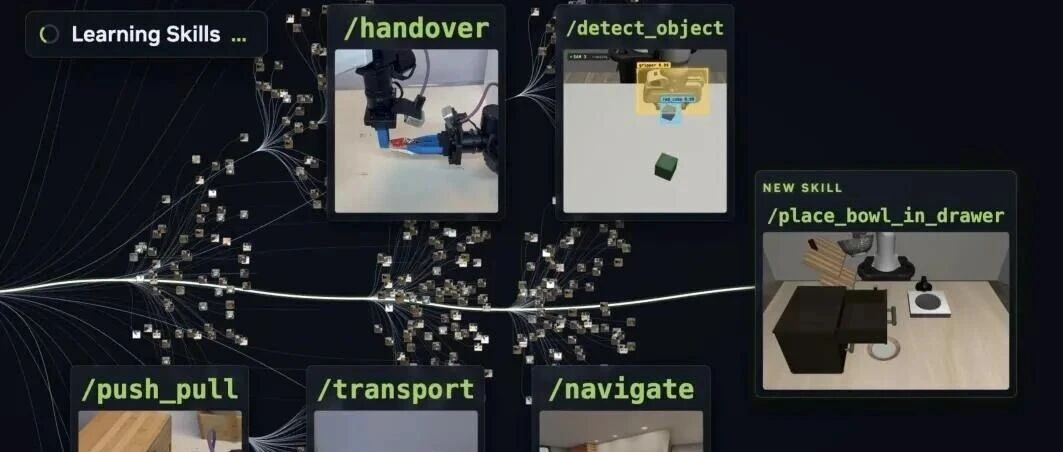
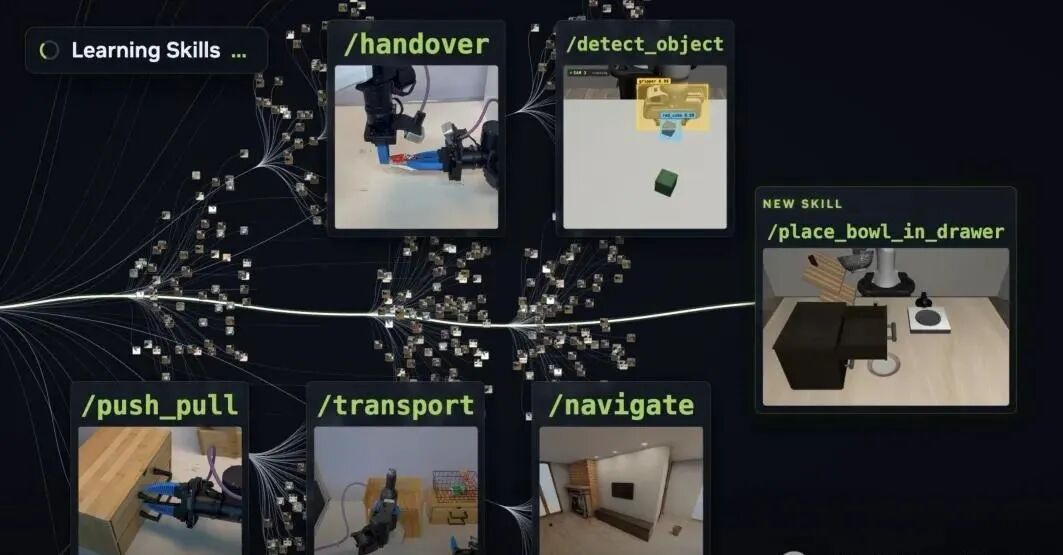
修复成功的动作方案不会丢弃,统一存入共享技能库。库里包含物体检测、递物、推拉、室内导航、收纳等上百种基础 Skill,每条技能都是经过验证、可跨任务调用的标准化经验。 - 进化搜索迭代器
自动组合已有技能、生成全新任务流程,持续探索新动作,不断扩充技能库容量,实现无上限持续学习。
简单对比新旧机器人逻辑:
|
|
|
|---|---|
|
|
|
|
|
|
|
|
|
二、核心逻辑:机器人如何把 “失败” 变成永久技能
ASPIRE 最颠覆的设计,是以失败为素材生成技能,完整流程分 4 步:
- 执行记录
机器人运行控制代码完成任务,全程留存每一步感知、运动轨迹、碰撞反馈。 - 故障诊断
执行失败后,Agent 读取完整日志,定位是抓取力度不足、导航路径遮挡还是物体识别出错。 - 程序修复与验证
自动生成补丁代码修正问题,在仿真环境反复测试,确保修复方案稳定有效。 - 入库沉淀
通过验证的修复流程,封装为标准化 Skill 存入库中。后续新任务启动时,系统会自动检索匹配历史技能,大幅减少试错次数。
举个居家机器人实例:机器人执行「把碗放进抽屉」任务,中途碗滑落。ASPIRE 读取轨迹发现:抓取夹持力过小导致打滑。自动修改力度参数,重复测试稳定后,生成/place_bowl_in_drawer收纳技能存入库。下次执行「收纳餐盘、水杯」同类任务时,直接调用该技能,无需重新调试抓取逻辑。
三、Jim Fan 口中的 “范式变革”,到底变在哪?
英伟达机器人业务负责人 Jim Fan 多次公开表态,ASPIRE 代表机器人行业底层逻辑的转移,核心有两大颠覆:
1. 从 “权重存储知识” 到 “代码化技能存储知识”
过去所有具身智能(VLA 视觉语言动作模型),全部依靠神经网络权重存储动作经验。弊端显而易见:
-
权重是黑盒,人类无法解读机器人为什么这么动; -
微小场景变化就要重新微调,迁移成本极高; -
失败调试过程无法单独提取复用。
ASPIRE 走出新路:知识以代码 Skill形式保存,可读、可检索、可拼接,像程序员的函数库一样灵活复用。
2. 从 “一次性训练” 到 “终身持续自主进化”
传统机器人训练是一次性闭环:数据集→训练模型→部署,结束后不再自主迭代。ASPIRE 是开放式终身学习循环:每一次执行、每一次失败、每一次修复,都在持续扩充技能库。机器人使用越久,掌握的动作方案越多,后续任务完成速度指数级提升。
四、开源落地:开发者如何上手 ASPIRE
官方资源地址
-
论文 PDF:https://research.nvidia.com/labs/gear/aspire/assets/Aspire.pdf?v=20260630dNVIDIA -
项目开源仓库:https://github.com/lab4d/gear/aspire -
配套仿真平台:NVIDIA Isaac Sim(无缝对接 ASPIRE 技能库)
落地价值
- 工业机器人
:产线搬运、装配任务,复用故障修复技能,缩短产线调试周期,业内测算可将部署周期从数月压缩至数周; - 家用服务机器人
:家务、收纳、递送等场景,自主积累居家动作经验; - 人形机器人研发
:搭配 GR0T 大模型,快速搭建全身动作控制流程; - 科研领域
:标准化技能数据集,降低具身智能持续学习研究门槛。
五、趋势升华:具身智能下一站,是 “会存档经验” 的机器人
ASPIRE 不只是一个工具库,它指明了物理 AI 的长期发展方向:
- 知识可复用将成为机器人标配
未来人形机器人、工业机械臂都会搭载类似技能存储系统,“重复造轮子” 的研发模式会被淘汰; - 代码即策略(Code-as-Policy)取代端到端黑盒模型
纯端到端 VLA 模型局限性凸显,代码化、模块化的技能方案会成为主流研发路线; - 机器人自主进化能力拉开厂商差距
能持续沉淀、复用历史经验的机器人,迭代速度会远超仅靠固定数据集训练的产品。
短期来看,ASPIRE 大幅降低机器人开发门槛;长期来看,它正在填平 “仿真世界” 与 “真实物理环境” 之间的试错鸿沟,让家用、工业机器人真正具备自主成长能力。
Jim Fan 说机器人范式已经改变,你觉得代码化技能库会取代现有的 VLA 视觉动作模型吗?欢迎留言讨论。
#英伟达 ASPIRE #具身智能新范式 #机器人自主学习 #人形机器人 #AI 机器人技能库
本文为免费文章,欢迎转载。转载请注明出处:一木科技(https://www.pingquan.vip/2026/07/17/%e6%9c%ba%e5%99%a8%e4%ba%ba%e5%ad%a6%e4%bc%9a-%e5%ad%98%e6%a1%a3%e5%a4%8d%e7%94%a8%e7%bb%8f%e9%aa%8c%ef%bc%81%e8%8b%b1%e4%bc%9f%e8%be%be-aspire-%e5%bc%80%e6%ba%90%e6%8a%80%e8%83%bd/),并保留原文链接。
还没有评论,来说两句?